
HOME
趣味で作ったロボットについて紹介しています。
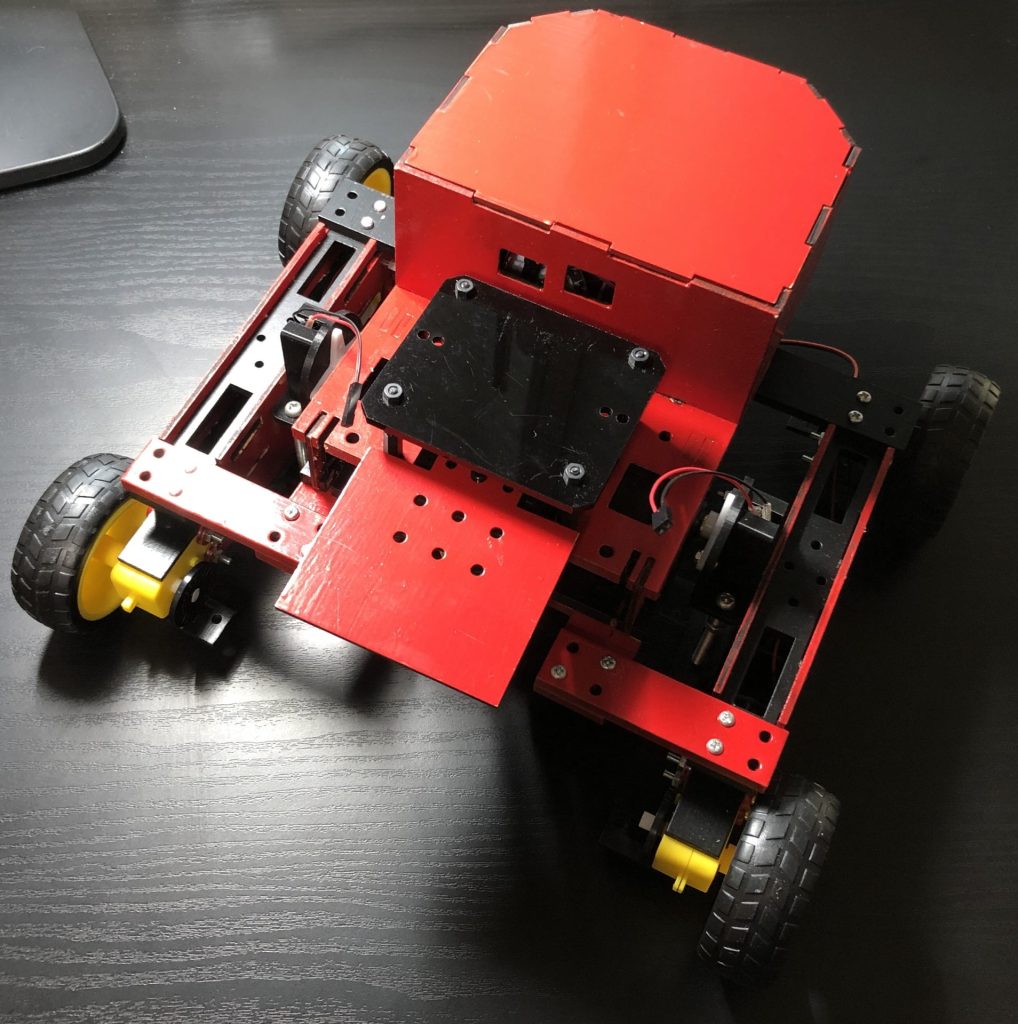
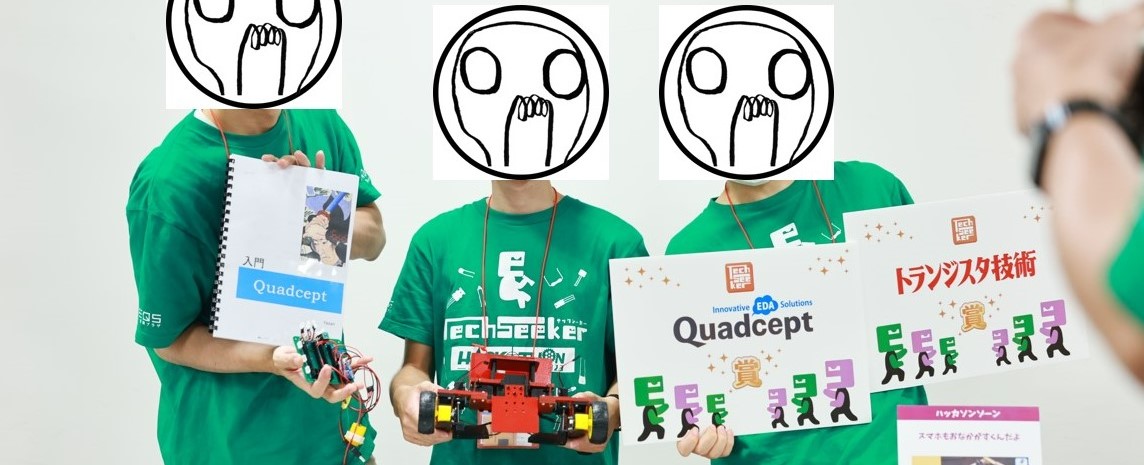
スマホを運ぶロボット

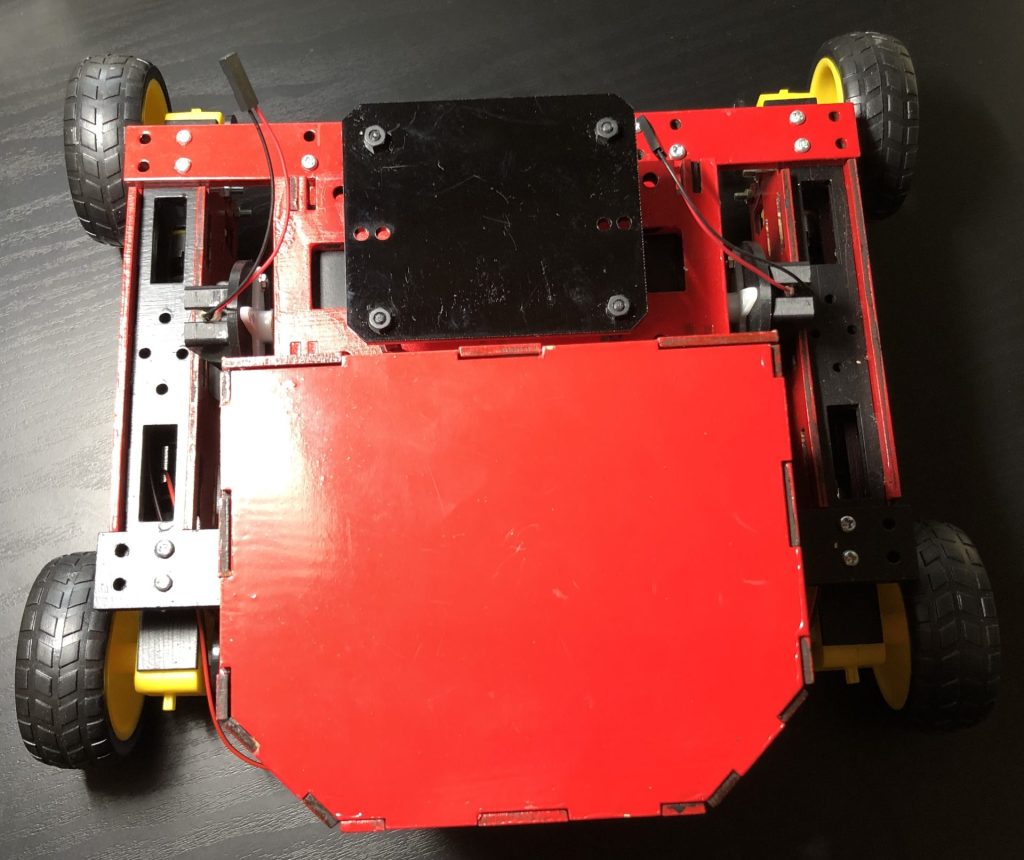


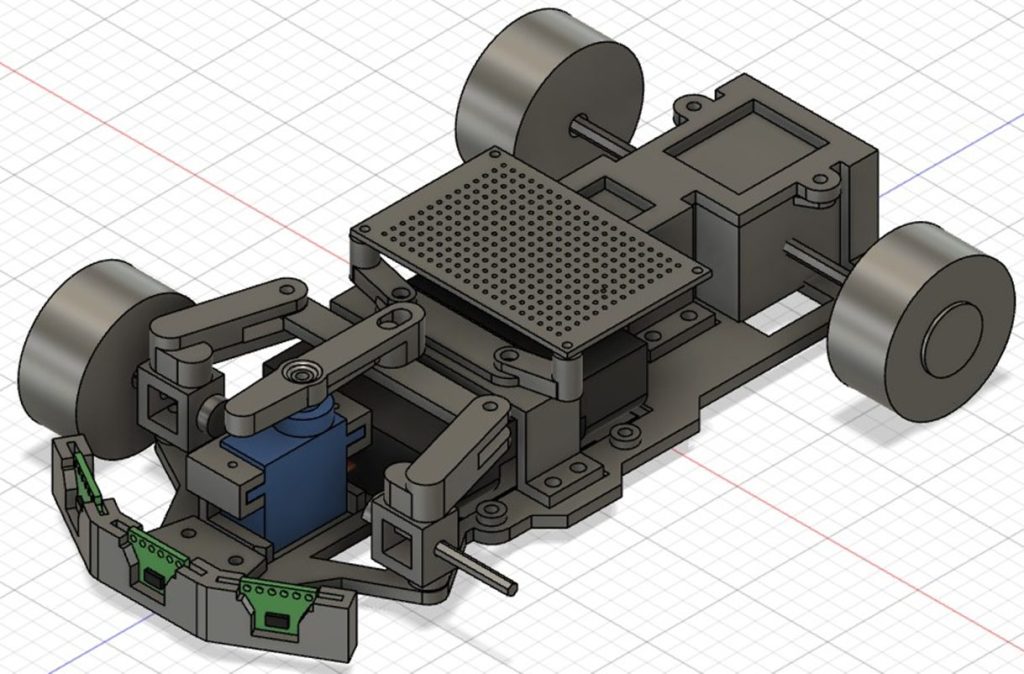
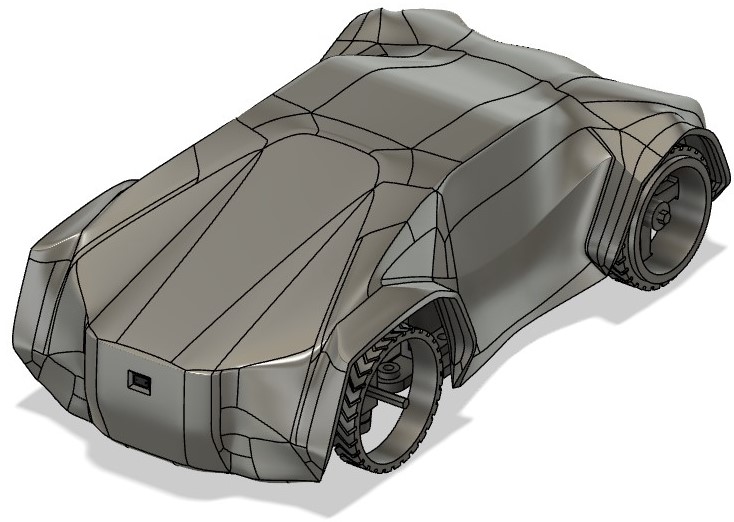
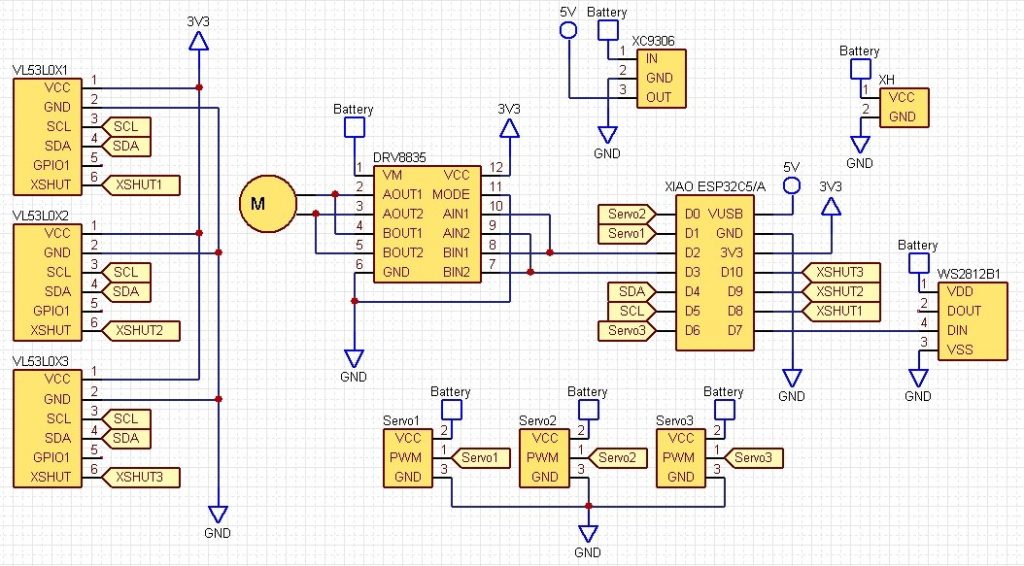
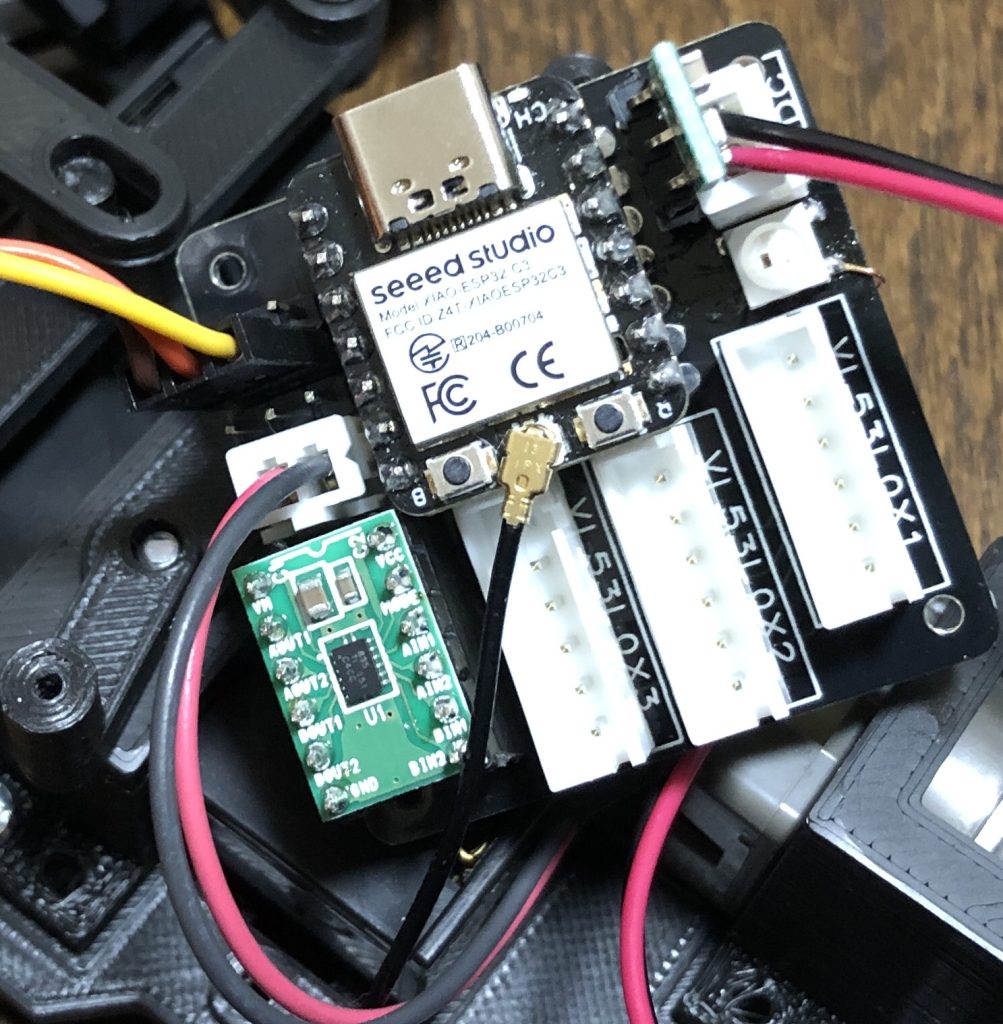
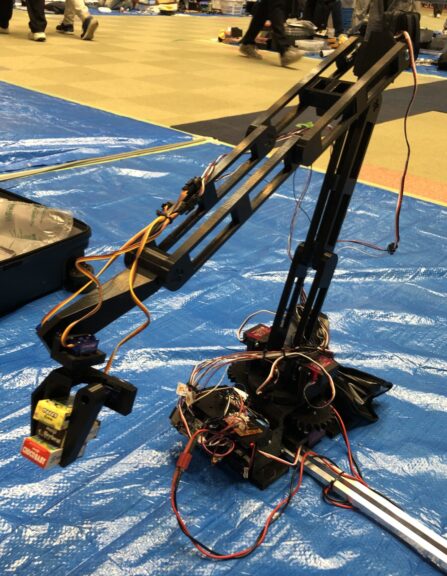
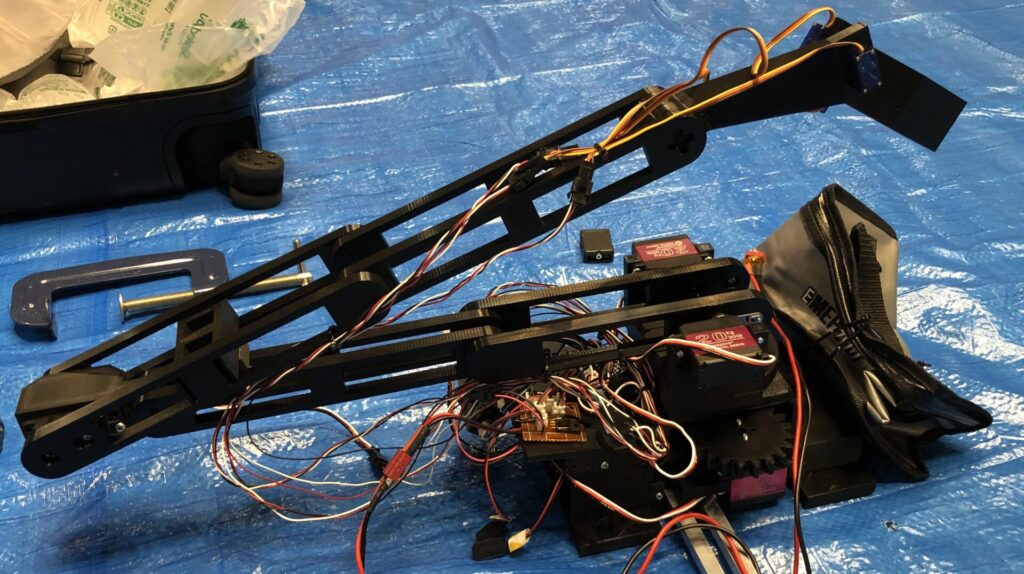
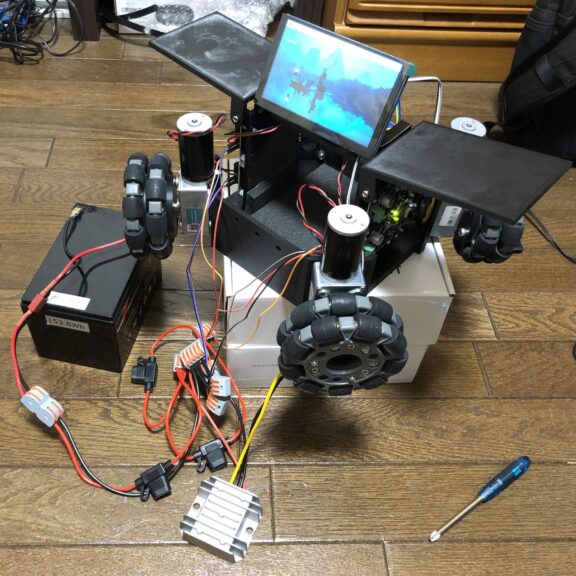
TechSeeker Hackathonにて製作した、スマホを運ぶロボットです。
作品はProtopediaにも投稿しています。







新着情報
- Node-RED MCUの環境を構築する その5(バージョン固定版、Virtual Box Lubuntu 22.04、Moddable SDK 5.12.0)

- ROS2を使ってみる その5(Virtual Boxでの環境構築、SROS2の設定確認、Ubuntu 22.04)
- Segment Anything Modelを使ってみる その2(SAM3によるトマトと人物の検出)
- オムニホイールを用いた4輪駆動車の開発:ミニPCでの開発環境構築編
- CTFの勉強 その6(Metasploitable2 Exploitability Guideのログインとバックドア検証、Kali Linux)
- ComfyUIを使ってみる その6(ローカル処理でのAIによる画像とテキストから動画の生成、Hunyuan Video 1.5)
- CTFの勉強 その5(C/C++のコンパイルと解析、Kali Linux)
- Virtual Boxを使ってみる(Ubuntu 22.04のインストール、USBデバイスの接続)
- CTFの勉強 その4(Metasploitable2の環境構築、Virtual Box、Kali Linux)
- CTFの勉強 その3(Kali Linux環境でDVWAのBrute Force、Hydra、GoBuster)
- CTFの勉強 その2(Kali Linux環境でDVWAのSQL Injection、sqlmap)
- WSL2を使ってみる その9(Ubuntu環境へのリモートデスクトップ接続、Xfce、Xrdp)