关注



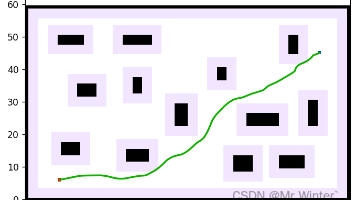
深度强化学习 | 基于Double DQN算法的移动机器人路径规划(附Pytorch实现)
本文介绍了基于Double DQN(DDQN)算法的机器人路径规划方法,该方法设计了包含6种离散速度组合的动作空间,并采用多目标混合奖励函数,结合时间惩罚、距离引导和目标达成奖励来优化路径规划效果。Pytorch仿真结果表明了DDQN算法在大规模栅格地图中规划的可行性,为DRL在机器人运动规划领域的应用提供了实践参考。
 ROS从入门到精通
 ROS2从入门到精通
 运动规划实战精讲
 运动规划实战进阶:轨迹优化篇
 运动规划实战精讲:无人船篇
 运动规划实战进阶:深度强化学习篇
 机器学习强基计划
 Pytorch深度学习实战
 计算机视觉蓝皮书
 Pytorch基础技巧实战
 Pytorch经典网络实战
 自动驾驶面试宝典
 自动驾驶规控算法精讲
 Midjourney从入门到实战
 AIGC前沿分享
 前沿资讯
 Python进阶
 科研论文
 随笔
 告别Bug
 计算机体系结构
 C/C++基础
 前端开发


【多重好礼】鸿蒙心迹 · 开发录原创征稿活动
鸿蒙开发者的实战经验,值得被记录。从踩坑排查到项目复盘,从工具脚本到学习笔记,每一段真实的开发经历,都是社区最宝贵的技术资产。「鸿蒙心迹 · 开发录」正式启航,不限主题、随时可写,只要是鸿蒙开发相关的真实经验都欢迎投稿。 本活动为 [HarmonyOS 7.0 创新内容共创季](https://builderx.csdn.net/activity-site/harmonyos/activity2026)双轨征文之一,与[「共创季 · 稿事节」](https://harmonyosdev.csdn.net/6a97f0de2b83d06f0ecadec5.html)深度征文互补——「稿事节」写深度技术长文,「开发录」写日常开发实战笔记。 「开发录」每月一期,12月截止,本季共三期,投稿即有机会获得京东卡、CSDN博客流量券、亿万Token、社区定制周边好礼!